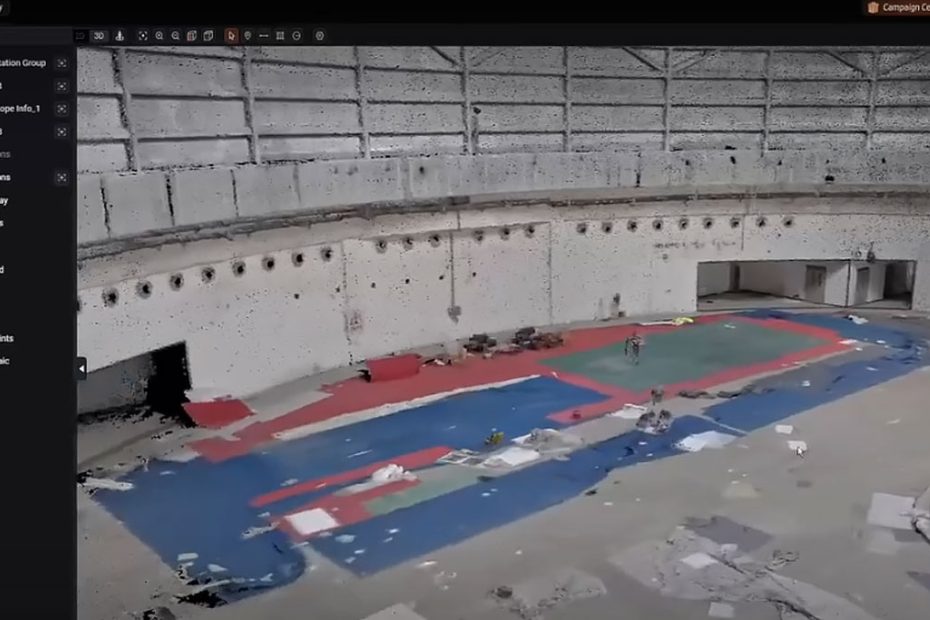
CHC Navigation (CHCNAV) ha presentado una importante actualización de su plataforma CoCloud, que mejora el procesamiento LiDAR en la nube, la visualización de modelos 3D y la preparación automatizada de datos para proyectos de topografía y captura de la realidad. La actualización resulta especialmente relevante para los usuarios del escáner SLAM portátil CHCNAV RS7, que combina escaneo láser, navegación inercial e imágenes digitales para capturar entornos interiores complejos.
Según la compañía, la ampliación de la capacidad de sus servidores permite a CoCloud completar las tareas de procesamiento aproximadamente un 20 % más rápido, de media, que una estación de trabajo local. Un motor de renderizado rediseñado también permite visualizar rápidamente grandes conjuntos de datos de Gaussian Splatting 3D (3DGS), mientras que las nuevas herramientas asistidas por inteligencia artificial simplifican la limpieza de nubes de puntos y la gestión de proyectos.
CoCloud acelera el procesamiento un 20 %
Las mejoras de rendimiento proceden de la ampliación de la infraestructura dedicada de computación en la nube, que, según CHCNAV, reduce las colas de procesamiento y acelera la generación de entregables 3D.
En lugar de obligar a los usuarios a procesar todos los conjuntos de datos en un ordenador de alto rendimiento, CoCloud proporciona recursos informáticos remotos para operaciones como la generación de nubes de puntos, la reconstrucción de mallas 3D y la producción de modelos mediante Gaussian Splatting.
CHCNAV señala que los tiempos medios de procesamiento son ahora aproximadamente un 20 % inferiores a los obtenidos con una estación de trabajo local. Sin embargo, la empresa no ha revelado las especificaciones del ordenador utilizado como referencia, los tamaños de los conjuntos de datos ni las condiciones detalladas de las pruebas en las que se basa esta comparación.
Para las empresas de topografía que gestionan varios proyectos, las ventajas podrían ir más allá de la velocidad de procesamiento. Trasladar las operaciones que requieren una elevada capacidad de cálculo a la nube permite mantener las estaciones de trabajo locales disponibles para tareas de CAD, BIM y otras aplicaciones de ingeniería.
Visualización más rápida con Gaussian Splatting 3D
Uno de los cambios técnicamente más importantes es el nuevo motor de renderizado 3D de CoCloud, que mejora la carga y la navegación por nubes de puntos, modelos de malla y entregables 3DGS.
CHCNAV afirma que un modelo Gaussian Splatting de 5 GB puede precargarse en toda la escena en cuestión de segundos. En lugar de transferir inmediatamente todos los detalles, la plataforma carga la información a resolución completa bajo demanda, a medida que los usuarios se desplazan hacia objetos individuales o determinadas secciones del modelo.
Este enfoque reduce la transferencia innecesaria de datos y facilita la visualización de modelos de gran tamaño incluso con conexiones de ancho de banda limitado.
A diferencia del renderizado 3D tradicional basado en polígonos, Gaussian Splatting representa las escenas mediante primitivas distribuidas espacialmente que codifican propiedades como posición, color, opacidad y forma. Estos elementos permiten reproducir detalles visuales complejos, incluidas texturas superficiales y geometrías irregulares, sin necesidad de utilizar una malla poligonal convencional para cada elemento visible.
Para la documentación arquitectónica, las inspecciones de instalaciones industriales y la conservación del patrimonio, esta tecnología ofrece una forma práctica de presentar entornos 3D realistas a clientes que no disponen de software especializado para trabajar con nubes de puntos.
Sin embargo, la visualización fotorrealista mediante 3DGS no debe confundirse con una precisión topográfica verificada de forma independiente. Las mediciones dimensionales precisas siguen dependiendo de los datos geométricos subyacentes y de un control de calidad adecuado.
Filtrado de nubes de puntos con IA y reducción de ruido
La última versión de CoCloud también incorpora determinadas funciones avanzadas de procesamiento que anteriormente estaban disponibles en el software CoPre de CHCNAV.
Entre las novedades se encuentran el filtrado de peatones basado en inteligencia artificial y la eliminación de ruido en las nubes de puntos.
El filtrado de peatones resulta especialmente útil al escanear edificios ocupados, instalaciones de transporte, centros comerciales y otros entornos donde las personas se desplazan por la zona de medición. La eliminación de objetos en movimiento no deseados puede reducir los artefactos visuales y simplificar el modelado posterior.
La reducción de ruido en las nubes de puntos permite tratar mediciones aisladas o no deseadas que pueden aparecer debido a superficies reflectantes, ángulos de escaneo difíciles, condiciones ambientales o limitaciones de los sensores.
Estas funciones pueden reducir la necesidad de limpieza manual, aunque el filtrado automatizado sigue requiriendo una revisión cuando es importante conservar detalles geométricos críticos.
CHCNAV también ha incorporado estimaciones de tiempo de procesamiento y una interfaz de progreso actualizada, que permite a los operadores supervisar cada trabajo y prever mejor cuándo estarán disponibles los entregables.
Especificaciones del escáner CHCNAV RS7
La actualización de CoCloud complementa al escáner LiDAR portátil CHCNAV RS7, presentado en febrero de 2026 para levantamientos de interiores, modelado de información de construcción (BIM), planificación de renovaciones y documentación tridimensional.
El RS7 combina un sensor LiDAR de 64 canales con un sistema de navegación inercial y algoritmos de localización y mapeo simultáneos (SLAM). Esta configuración permite al escáner determinar su posición mientras recopila datos espaciales en pasillos, escaleras y otros entornos donde la recepción GNSS puede ser poco fiable o no estar disponible.
Sus principales especificaciones técnicas son las siguientes:
| Especificación | CHCNAV RS7 |
|---|---|
| Velocidad de medición LiDAR | Hasta 1.152.000 puntos/s |
| Canales láser | 64 |
| Alcance de escaneo | Hasta 40 m con una reflectividad del 10 % |
| Campo de visión | 360° × 189° |
| Precisión relativa | Mejor que 1 cm |
| Precisión absoluta | Mejor que 3 cm RMS en condiciones especificadas |
| Frecuencia de actualización de la IMU | 500 Hz |
| Inestabilidad del sesgo del giroscopio | 0,5°/hora |
| Sistema de cámaras | Dos sensores de 48 MP con imágenes de 12 MP mediante agrupación de píxeles |
| Almacenamiento interno | 512 GB |
| Autonomía de la batería | Hasta 150 minutos |
| Peso | Aproximadamente 1,2 kg |
| Grado de protección | IP64 |
El escáner permite generar nubes de puntos coloreadas, reconstrucciones de mallas 3D y resultados de Gaussian Splatting mediante el ecosistema de software de procesamiento de CHCNAV.
Su combinación de adquisición LiDAR de alta velocidad y seguimiento inercial lo hace especialmente adecuado para el mapeo de interiores, incluidos espacios con geometrías repetitivas donde los sistemas SLAM convencionales basados en visión pueden encontrar dificultades.
Las especificaciones técnicas proceden de la documentación publicada por CHCNAV para el RS7, y los valores de precisión y autonomía de la batería están sujetos a las condiciones de ensayo indicadas.
Flujo de trabajo de captura de la realidad en la nube
CoCloud forma parte de un entorno de software más amplio de CHCNAV que conecta la adquisición de datos en campo, su procesamiento y la entrega de proyectos.
El RS7 puede utilizarse mediante la aplicación móvil SmartGo Neo, que permite gestionar el dispositivo, organizar proyectos, previsualizar nubes de puntos y cargar datos. El software CoPre de CHCNAV ofrece funciones adicionales de procesamiento y modelado, mientras que CoProcess admite operaciones más especializadas con nubes de puntos y flujos de trabajo orientados a CAD.
La plataforma CoCloud actualizada amplía este entorno al gestionar más tareas de procesamiento de forma remota y facilitar la inspección y el intercambio de los resultados terminados.
CHCNAV también ha incorporado una galería de casos de proyectos con más de una docena de ejemplos seleccionados de diferentes sectores. Incluye modelos 3D y entregables de proyectos finalizados que los usuarios pueden consultar al preparar propuestas técnicas, presentar capacidades de escaneo o demostrar posibles aplicaciones a sus clientes.
Por qué importa esta actualización de CoCloud
El aspecto más importante de esta versión no es únicamente la mejora de procesamiento anunciada del 20 %. Es el esfuerzo de CHCNAV por reducir la cantidad de equipos informáticos especializados y los conocimientos de software necesarios después del escaneo en campo.
Los sistemas LiDAR portátiles pueden recopilar millones de mediciones en cuestión de segundos, pero convertir esos datos en información útil para ingeniería sigue representando una parte considerable del flujo de trabajo. Los retrasos en el procesamiento, los archivos de gran tamaño y la limpieza manual de datos pueden reducir las ganancias de productividad obtenidas durante el escaneo.
Al trasladar más funciones de procesamiento a CoCloud, CHCNAV aborda esta etapa menos visible, pero comercialmente importante, de la captura de la realidad.
El motor 3DGS mejorado resulta especialmente relevante porque las presentaciones a clientes requieren cada vez más modelos fotorrealistas navegables, en lugar de capturas de pantalla estáticas o vistas convencionales de nubes de puntos.
No obstante, el procesamiento en la nube introduce consideraciones que tienen menor importancia en los flujos de trabajo completamente locales, como el ancho de banda de subida, los requisitos de seguridad de los datos, la disponibilidad del servicio y los costes operativos a largo plazo. Las organizaciones que trabajan con instalaciones industriales confidenciales o infraestructuras sensibles también pueden necesitar evaluar dónde se almacenan y procesan los datos de sus proyectos.
CHCNAV no ha proporcionado suficiente información pública sobre las pruebas de rendimiento para determinar si la ventaja de procesamiento anunciada se mantiene de manera constante con diferentes tamaños de conjuntos de datos y condiciones de red.
Para los equipos profesionales de topografía, el indicador decisivo será el tiempo total necesario para completar un proyecto, desde la adquisición de datos en campo hasta la entrega de resultados verificados y utilizables, y no únicamente la velocidad de procesamiento en la nube.
Acerca de CHC Navigation
Fundada en 2003 y con sede en Shanghái, China, CHC Navigation desarrolla tecnologías de posicionamiento GNSS, escaneo LiDAR, topografía, control de maquinaria, navegación autónoma y agricultura de precisión.
La empresa cuenta, según sus propios datos, con más de 2.200 empleados y una red de distribución que abarca más de 140 países. CHCNAV cotiza en la Bolsa de Shenzhen desde 2017 con el código bursátil 300627.SZ.
Su cartera de productos incluye receptores GNSS profesionales, sistemas de cartografía móvil, escáneres LiDAR aéreos y portátiles, equipos de guiado automático para maquinaria agrícola y software geoespacial basado en la nube.