Le développeur britannique de technologies de navigation Voyant a démontré avec succès un système de positionnement basé sur le radar permettant à un navire de surface autonome de déterminer sa position sans GPS ni signaux d’autres systèmes mondiaux de navigation par satellite (GNSS). Cet essai, réalisé pour le ministère britannique de la Défense dans le Solent, marque une nouvelle avancée vers des systèmes de navigation maritime capables de fonctionner malgré les interférences électroniques.
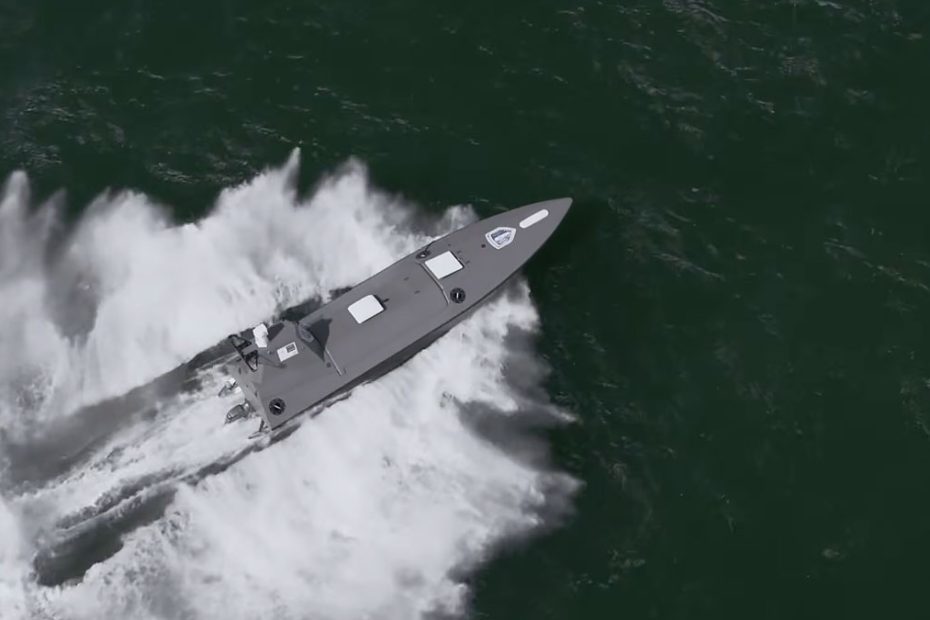
La démonstration, annoncée le 5 octobre 2026, a été réalisée à bord d’un Kraken K3 Scout équipé du logiciel de navigation de Voyant. Au lieu de recevoir des données de positionnement provenant des satellites, le navire a calculé sa position en comparant les observations radar en temps réel à des cartes géographiques de référence préalablement établies.
Comment fonctionne la navigation par radar
La technologie de Voyant utilise des algorithmes de filtrage particulaire, une approche probabiliste qui évalue plusieurs positions possibles du navire et actualise leur probabilité à mesure que de nouvelles informations provenant des capteurs deviennent disponibles.
Pendant l’essai, le radar embarqué a recueilli des informations sur les caractéristiques du littoral environnant. Le logiciel a comparé ces observations aux cartes de référence enregistrées afin de déterminer la position la plus probable du navire. En traitant continuellement de nouvelles mesures, le système a pu actualiser son estimation de position sans dépendre de signaux satellitaires externes.
L’une des caractéristiques importantes de cette approche est sa capacité à estimer l’incertitude du positionnement. Plutôt que de fournir des coordonnées sans indication de fiabilité, l’algorithme peut évaluer dans quelle mesure les observations radar disponibles confirment une position donnée.
Cette capacité est particulièrement importante pour les navires autonomes, car leur logiciel de navigation doit prendre des décisions en tenant compte non seulement de la position estimée de la plateforme, mais aussi de la fiabilité de cette estimation.
Brouillage et usurpation des signaux GNSS en mer
Les interférences affectant la navigation par satellite représentent un défi opérationnel croissant pour les flottes militaires comme pour le transport maritime commercial. Le brouillage GNSS, ou jamming, peut empêcher les récepteurs d’obtenir des signaux de positionnement valides, tandis que l’usurpation de signaux, appelée spoofing, peut amener les équipements de navigation à calculer une position erronée.
Ces menaces sont particulièrement préoccupantes pour les navires sans équipage qui dépendent de la navigation automatisée et disposent de possibilités limitées d’intervention humaine directe.
Le positionnement par radar constitue une solution alternative, puisqu’il repose sur l’observation de l’environnement plutôt que sur les signaux radio transmis par les satellites de navigation.
Toutefois, cette technologie n’est pas totalement indépendante des informations externes. Elle nécessite des cartes de référence adaptées, des caractéristiques géographiques reconnaissables et des observations radar de qualité suffisante.
En haute mer, loin des côtes ou d’autres cibles radar stables, cette méthode peut perdre en efficacité. Ses performances peuvent également être affectées par les échos parasites du radar, les modifications du littoral et les imprécisions des données de référence.
Pour ces raisons, la mise en correspondance des données radar avec des cartes doit être considérée comme une capacité de navigation supplémentaire au sein d’une architecture de positionnement résiliente, plutôt que comme un remplacement universel du GNSS.
Ce que démontre l’essai du Kraken K3 Scout
Le Solent constituait un environnement d’essai pertinent, car sa géographie côtière offre des caractéristiques reconnaissables pour la localisation par radar tout en présentant la complexité des opérations maritimes réelles.
La principale réussite de cette démonstration réside dans la capacité des algorithmes de positionnement à fonctionner en temps réel à bord d’un véritable navire autonome, et non uniquement dans un environnement de simulation.
Néanmoins, les résultats rendus publics laissent une question technique importante sans réponse : avec quelle précision le système a-t-il pu maintenir son estimation de position pendant des périodes prolongées sans mise à jour satellitaire ?
Voyant n’a pas publié de données complètes concernant l’erreur de positionnement horizontal, la dérive cumulée ou les performances dans différentes conditions opérationnelles. Ces mesures seront essentielles pour déterminer si la technologie peut répondre aux exigences des missions autonomes les plus complexes.
Une autre distinction concerne l’autonomie de navigation elle-même. Le fait de calculer correctement la position d’un navire sans GNSS ne démontre pas automatiquement que tous les composants de ses systèmes de navigation, d’évitement des collisions et de contrôle des missions peuvent fonctionner indépendamment du positionnement par satellite.
Pourquoi cette technologie compte pour le PNT maritime
L’aspect le plus significatif du développement de Voyant réside dans la possibilité de réutiliser des capteurs déjà installés sur de nombreuses plateformes maritimes.
Les navires modernes utilisent couramment le radar pour la navigation, la détection des cibles et la connaissance de la situation. L’exploitation des informations de positionnement issues de ce même capteur pourrait apporter un niveau supplémentaire de résilience sans nécessiter une infrastructure de positionnement entièrement distincte.
D’un point de vue technique, l’application la plus prometteuse serait une architecture de navigation multicapteur combinant GNSS, navigation inertielle, mise en correspondance radar-cartes et autres mesures disponibles.
Chaque système pourrait compenser les limites des autres. Lorsque le GNSS devient peu fiable, les observations radar pourraient contribuer à limiter la dérive de la navigation inertielle. Lorsque les caractéristiques de référence nécessaires au radar sont indisponibles, les capteurs inertiels pourraient maintenir temporairement une estimation de position jusqu’à ce qu’une autre mesure fiable soit disponible.
Le principal défi ne consiste pas simplement à produire des coordonnées alternatives. Il s’agit de développer un logiciel capable de détecter lorsqu’une source de positionnement devient peu fiable et d’ajuster en conséquence sa contribution à la solution de navigation.
C’est précisément dans ce domaine que les algorithmes de filtrage particulaire et la fusion avancée de capteurs pourraient apporter une contribution particulièrement importante.
Si de futurs essais confirment une précision constante dans différents environnements maritimes, cette approche pourrait bénéficier aux navires autonomes de levé, aux plateformes d’inspection offshore, aux opérations hydrographiques et au transport maritime commercial, en complément des applications militaires.
À propos de Voyant et Kraken Technology
Voyant est une entreprise issue de l’Université de Liverpool, spécialisée dans la fusion de capteurs, les algorithmes de suivi et les technologies de navigation alternatives. Ses logiciels prennent en charge des applications utilisant le radar, le sonar, les capteurs optiques et acoustiques ainsi que les systèmes de guerre électronique. Ses travaux comprennent notamment des technologies de suivi basées sur les filtres particulaires et des développements utilisant Stone Soup, une plateforme open source dédiée au suivi de cibles. La plateforme utilisée pour l’essai a été fournie par l’entreprise britannique de technologie maritime Kraken Technology Group. Selon les caractéristiques publiées par le constructeur, le K3 Scout possède une coque en matériaux composites de 8,4 mètres (27,6 pieds), une vitesse maximale de 55 nœuds, une capacité de charge utile de 600 kilogrammes (1 323 livres) et une autonomie de navigation de 650 milles nautiques à 25 nœuds. Son endurance opérationnelle peut atteindre 30 jours selon la mission.
Le K3 Scout est entré en production de série en Allemagne en avril 2026 par l’intermédiaire de Rheinmetall Kraken GmbH. Les plans de fabrication initiaux prévoient environ 200 navires par an, avec une possibilité d’augmentation de la capacité jusqu’à 1 000 unités annuelles en fonction de la demande.