El desarrollador británico de tecnología de navegación Voyant ha demostrado con éxito un sistema de posicionamiento basado en radar que permite a una embarcación autónoma de superficie determinar su ubicación sin depender del GPS ni de otras señales de los sistemas globales de navegación por satélite (GNSS). El ensayo, realizado para el Ministerio de Defensa del Reino Unido en el estrecho de Solent, representa un nuevo avance hacia sistemas de navegación marítima capaces de operar en condiciones de interferencia electrónica.
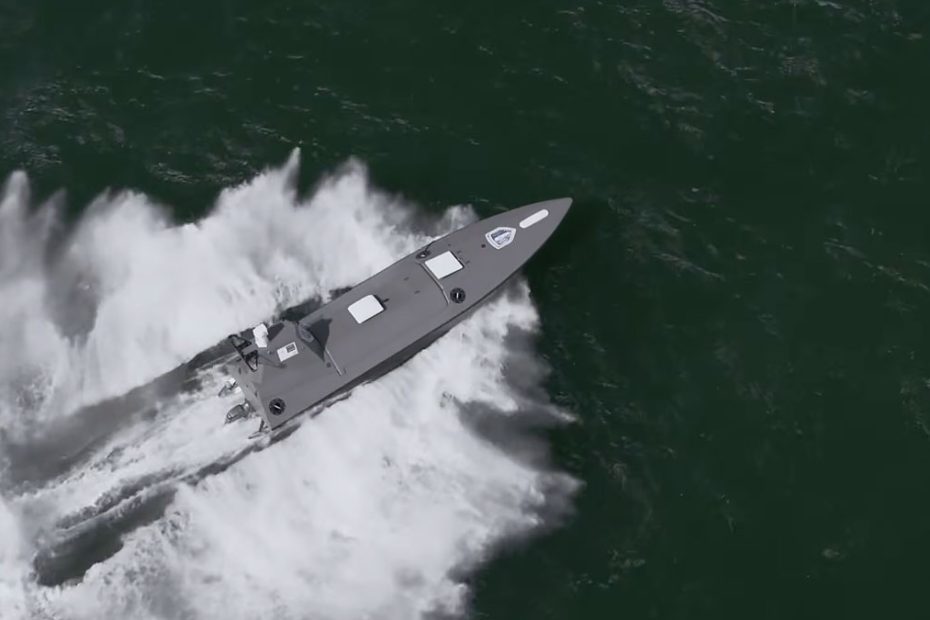
La demostración, anunciada el 5 de octubre de 2026, se llevó a cabo con una embarcación Kraken K3 Scout equipada con el software de navegación de Voyant. En lugar de recibir datos de posicionamiento de los satélites, la embarcación calculó su ubicación comparando las observaciones de radar en tiempo real con mapas geográficos de referencia preparados previamente.
Cómo funciona la navegación basada en radar
La tecnología de Voyant utiliza algoritmos de filtros de partículas, un método probabilístico que evalúa múltiples posiciones posibles de la embarcación y actualiza su probabilidad a medida que se dispone de nueva información de los sensores.
Durante el ensayo, el radar de a bordo recopiló información sobre las características del entorno costero. El software comparó estas observaciones con mapas de referencia almacenados para identificar la ubicación más probable de la embarcación. Mediante el procesamiento continuo de nuevas mediciones, el sistema pudo actualizar su estimación de posición sin depender de señales externas de satélites.
Una característica importante de este enfoque es su capacidad para estimar la incertidumbre del posicionamiento. En lugar de proporcionar coordenadas sin indicar su nivel de fiabilidad, el algoritmo puede evaluar hasta qué punto las observaciones de radar disponibles respaldan una determinada ubicación.
Esto resulta especialmente relevante para las embarcaciones autónomas, ya que el software de navegación debe tomar decisiones teniendo en cuenta no solo dónde parece encontrarse la plataforma, sino también la fiabilidad de esa estimación.
Interferencias y suplantación de señales GNSS en el mar
Las interferencias en la navegación por satélite se han convertido en un desafío operativo cada vez mayor tanto para las flotas militares como para el transporte marítimo comercial. La inhibición de señales GNSS, conocida como jamming, puede impedir que los receptores obtengan señales de posicionamiento válidas, mientras que la suplantación de señales, o spoofing, puede provocar que los equipos de navegación calculen una ubicación incorrecta.
Estas amenazas resultan especialmente preocupantes para las embarcaciones no tripuladas que dependen de la navegación automatizada y pueden disponer de oportunidades limitadas de intervención humana directa.
El posicionamiento basado en radar ofrece una alternativa porque utiliza observaciones del entorno en lugar de señales de radio transmitidas por satélites de navegación.
Sin embargo, esta tecnología no es completamente independiente de la información externa. Necesita mapas de referencia adecuados, características geográficas reconocibles y observaciones de radar de calidad suficiente.
En aguas abiertas, lejos de la costa o de otros objetivos de radar estables, este método puede perder eficacia. Su rendimiento también puede verse afectado por ecos no deseados en el radar, cambios en las condiciones costeras e imprecisiones en los datos de referencia.
Por estas razones, la comparación de imágenes de radar con mapas debe entenderse como una capacidad de navegación adicional dentro de una arquitectura de posicionamiento resiliente, y no como un sustituto universal del GNSS.
Qué demuestra el ensayo del Kraken K3 Scout
El estrecho de Solent proporcionó un entorno de pruebas adecuado porque su geografía costera ofrece características reconocibles para la localización mediante radar y, al mismo tiempo, presenta la complejidad de las operaciones marítimas reales.
El principal logro consistió en demostrar que los algoritmos de posicionamiento podían funcionar en tiempo real a bordo de una embarcación autónoma real, en lugar de limitarse a simulaciones.
No obstante, los resultados disponibles públicamente dejan sin respuesta una cuestión técnica importante: ¿con qué precisión consiguió el sistema mantener su posición durante períodos prolongados sin actualizaciones por satélite?
Voyant no ha publicado datos completos sobre el error de posicionamiento horizontal, la deriva acumulada ni el rendimiento bajo distintas condiciones operativas. Estas mediciones serán fundamentales para determinar si la tecnología puede respaldar misiones autónomas exigentes.
Otra distinción importante está relacionada con la propia autonomía de navegación. Calcular correctamente la posición de una embarcación sin GNSS no demuestra automáticamente que todos los componentes de sus sistemas de navegación, prevención de colisiones y control de misiones puedan funcionar de manera independiente del posicionamiento por satélite.
Por qué esta tecnología es importante para el PNT marítimo
El aspecto más significativo del desarrollo de Voyant es su potencial para reutilizar sensores que ya están instalados en numerosas plataformas marítimas.
Las embarcaciones modernas utilizan habitualmente el radar para la navegación, la detección de objetivos y el conocimiento de la situación. Obtener información de posicionamiento a partir de ese mismo sensor podría aportar una capa adicional de resiliencia sin necesidad de instalar una infraestructura de posicionamiento completamente independiente.
Desde una perspectiva técnica, la aplicación más sólida sería una arquitectura de navegación multisensor que combinara GNSS, navegación inercial, comparación de datos de radar con mapas y otras mediciones disponibles.
Cada sistema podría compensar las limitaciones de los demás. Cuando el GNSS deja de ser fiable, las observaciones de radar pueden ayudar a limitar la deriva de la navegación inercial. Cuando no existen características de referencia adecuadas para el radar, los sensores inerciales pueden mantener una estimación temporal de la posición hasta que vuelva a estar disponible otra medición fiable.
El mayor desafío no consiste únicamente en generar coordenadas alternativas. Se trata de desarrollar un software capaz de reconocer cuándo las distintas fuentes de posicionamiento dejan de ser fiables y ajustar en consecuencia su contribución a la solución de navegación.
Precisamente en este ámbito, la tecnología de filtros de partículas y la fusión avanzada de sensores podrían aportar un valor especialmente importante.
Si los futuros ensayos confirman una precisión constante en diferentes entornos marítimos, este enfoque podría beneficiar a las embarcaciones autónomas de levantamiento topográfico, las plataformas de inspección de instalaciones marinas, las operaciones hidrográficas y el transporte marítimo comercial, además de sus aplicaciones militares.
Acerca de Voyant y Kraken Technology
Voyant es una empresa surgida de la Universidad de Liverpool especializada en fusión de sensores, algoritmos de seguimiento y tecnologías de navegación alternativas. Su software admite aplicaciones de radar, sonar, sistemas ópticos, acústicos y guerra electrónica. Entre sus desarrollos figuran tecnologías de seguimiento basadas en filtros de partículas y trabajos realizados con Stone Soup, un entorno de código abierto para el seguimiento de objetivos.
La plataforma utilizada en el ensayo fue suministrada por la empresa británica de tecnología marítima Kraken Technology Group. Según las especificaciones publicadas por el fabricante, el K3 Scout cuenta con un casco de materiales compuestos de 8,4 metros (27,6 pies), una velocidad máxima de 55 nudos, una capacidad de carga útil de 600 kilogramos (1.323 libras) y una autonomía de navegación de 650 millas náuticas a 25 nudos. Su capacidad de operación puede alcanzar los 30 días, dependiendo de la misión.
El K3 Scout inició su producción en serie en Alemania en abril de 2026 a través de Rheinmetall Kraken GmbH. Los planes iniciales de fabricación contemplan aproximadamente 200 embarcaciones al año, con la posibilidad de ampliar la capacidad hasta 1.000 unidades anuales en función de la demanda.