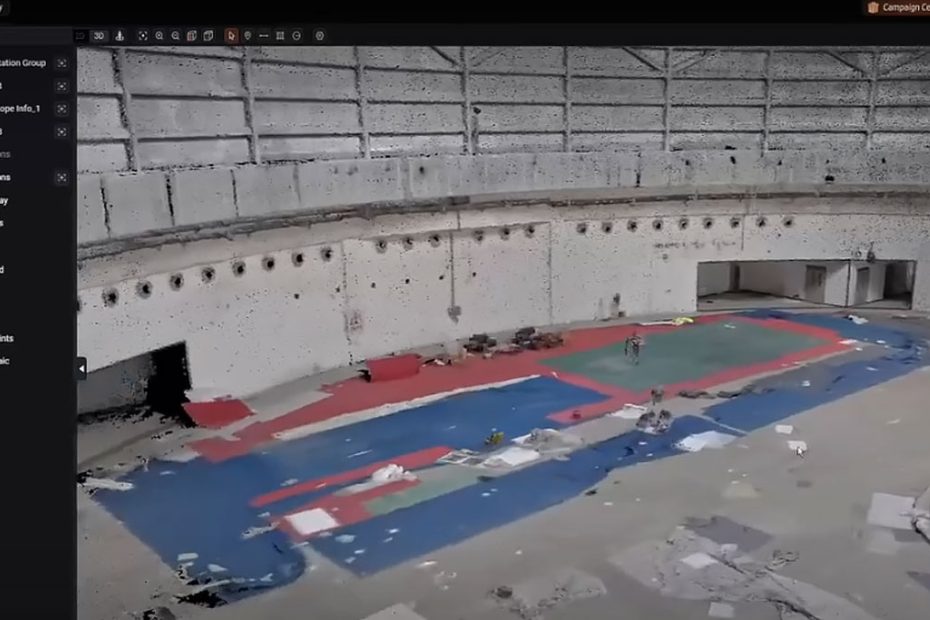
CHC Navigation (CHCNAV) a lancé une mise à jour majeure de sa plateforme CoCloud, améliorant le traitement des données LiDAR dans le cloud, la visualisation des modèles 3D et la préparation automatisée des données pour les projets de topographie et de capture de la réalité. Cette évolution concerne particulièrement les utilisateurs du scanner SLAM portable CHCNAV RS7, qui combine balayage laser, navigation inertielle et imagerie numérique pour capturer des environnements intérieurs complexes.
Selon le fabricant, l’augmentation de la capacité des serveurs permet à CoCloud d’exécuter les tâches de traitement environ 20 % plus rapidement en moyenne qu’une station de travail locale. Un moteur de rendu repensé accélère également la visualisation de volumineux jeux de données de Gaussian Splatting 3D (3DGS), tandis que de nouveaux outils assistés par intelligence artificielle simplifient le nettoyage des nuages de points et la gestion des projets.
CoCloud accélère le traitement de 20 %
Ces gains de performance résultent de l’extension de l’infrastructure de calcul dédiée dans le cloud. Selon CHCNAV, cette évolution réduit les files d’attente et accélère la production des livrables 3D.
Plutôt que d’obliger les utilisateurs à traiter chaque jeu de données sur un ordinateur de bureau puissant, CoCloud fournit des ressources de calcul à distance pour des opérations telles que la génération de nuages de points, la reconstruction de maillages 3D et la création de modèles Gaussian Splatting.
CHCNAV indique que les temps de traitement moyens sont désormais environ 20 % inférieurs à ceux obtenus sur une station de travail locale. Toutefois, l’entreprise n’a pas communiqué les caractéristiques techniques de l’ordinateur utilisé pour les comparaisons, la taille des jeux de données ni les conditions détaillées des essais.
Pour les entreprises de topographie qui gèrent plusieurs projets simultanément, les avantages pourraient dépasser la seule rapidité de traitement. Le transfert des opérations informatiques exigeantes vers le cloud permet de réserver les stations de travail locales aux applications de CAO, de BIM et à d’autres tâches d’ingénierie.
Visualisation Gaussian Splatting 3D plus rapide
L’une des évolutions techniques les plus importantes concerne le nouveau moteur de rendu 3D de CoCloud, qui améliore le chargement et la navigation dans les nuages de points, les modèles maillés et les livrables 3DGS.
CHCNAV affirme qu’un modèle Gaussian Splatting de 5 Go peut être préchargé sur l’ensemble d’une scène en quelques secondes. Au lieu de transférer immédiatement tous les détails, la plateforme charge les informations en pleine résolution à la demande, lorsque les utilisateurs se rapprochent d’objets particuliers ou de certaines zones du modèle.
Cette méthode réduit les transferts de données inutiles et facilite la visualisation de modèles volumineux, même avec des connexions disposant d’une bande passante limitée.
Contrairement au rendu 3D traditionnel fondé sur des polygones, le Gaussian Splatting représente les scènes à l’aide de primitives réparties dans l’espace, qui encodent des propriétés telles que la position, la couleur, l’opacité et la forme. Ces éléments permettent de reproduire des détails visuels complexes, notamment les textures de surface et les géométries irrégulières, sans nécessiter un maillage polygonal classique pour chaque élément visible.
Pour la documentation architecturale, l’inspection des installations industrielles et la préservation du patrimoine, cette technologie offre un moyen pratique de présenter des environnements 3D réalistes à des clients qui ne disposent pas nécessairement de logiciels spécialisés dans les nuages de points.
Cependant, la visualisation photoréaliste 3DGS ne doit pas être confondue avec une précision topographique vérifiée de manière indépendante. Les mesures dimensionnelles précises dépendent toujours des données géométriques sous-jacentes et de contrôles qualité appropriés.
Filtrage IA et réduction du bruit des nuages de points
La dernière version de CoCloud intègre également certaines fonctions avancées de traitement auparavant disponibles dans le logiciel CoPre de CHCNAV.
Parmi les nouveautés figurent le filtrage des piétons basé sur l’intelligence artificielle et la réduction du bruit dans les nuages de points.
Le filtrage des piétons est particulièrement utile lors du scan de bâtiments occupés, d’infrastructures de transport, de centres commerciaux et d’autres environnements dans lesquels des personnes circulent pendant les mesures. La suppression des objets mobiles indésirables peut réduire les artefacts visuels et simplifier les étapes ultérieures de modélisation.
La réduction du bruit permet de traiter les mesures isolées ou indésirables susceptibles d’apparaître en raison de surfaces réfléchissantes, d’angles de balayage difficiles, des conditions environnementales ou des limites des capteurs.
Ces fonctions peuvent réduire les interventions manuelles de nettoyage des données, même si le filtrage automatisé nécessite toujours une vérification lorsqu’il est essentiel de préserver des détails géométriques critiques.
CHCNAV a également ajouté des estimations du temps de traitement et une interface de suivi actualisée, permettant aux opérateurs de surveiller chaque tâche et de mieux anticiper la disponibilité des livrables.
Caractéristiques techniques du scanner CHCNAV RS7
La mise à jour de CoCloud complète les capacités du scanner LiDAR portable CHCNAV RS7, présenté en février 2026 pour les relevés d’intérieur, la modélisation des informations du bâtiment (BIM), la planification des rénovations et la documentation tridimensionnelle.
Le RS7 associe un capteur LiDAR à 64 canaux, un système de navigation inertielle et des algorithmes de localisation et de cartographie simultanées (SLAM). Cette configuration permet au scanner de déterminer sa position tout en collectant des données spatiales dans les couloirs, les escaliers et d’autres environnements où la réception GNSS peut être peu fiable, voire indisponible.
Ses principales caractéristiques techniques sont les suivantes :
| Caractéristique | CHCNAV RS7 |
|---|---|
| Cadence de mesure LiDAR | Jusqu’à 1 152 000 points/s |
| Canaux laser | 64 |
| Portée de balayage | Jusqu’à 40 m avec une réflectivité de 10 % |
| Champ de vision | 360° × 189° |
| Précision relative | Meilleure que 1 cm |
| Précision absolue | Meilleure que 3 cm RMS dans les conditions spécifiées |
| Fréquence de mise à jour de l’IMU | 500 Hz |
| Instabilité du biais du gyroscope | 0,5°/heure |
| Système de caméras | Deux capteurs de 48 MP avec images de 12 MP par regroupement de pixels |
| Stockage interne | 512 Go |
| Autonomie de la batterie | Jusqu’à 150 minutes |
| Poids | Environ 1,2 kg |
| Indice de protection | IP64 |
Le scanner permet de produire des nuages de points colorisés, des reconstructions de maillages 3D et des modèles Gaussian Splatting grâce à l’écosystème logiciel de traitement de CHCNAV.
L’association d’une acquisition LiDAR à haute cadence et d’un suivi inertiel le rend particulièrement adapté à la cartographie des espaces intérieurs, notamment ceux présentant des géométries répétitives dans lesquels les systèmes SLAM visuels classiques peuvent rencontrer des difficultés.
Les caractéristiques techniques proviennent de la documentation du RS7 publiée par CHCNAV. Les performances de précision et d’autonomie de la batterie dépendent des conditions d’essai indiquées.
Flux de travail de capture de la réalité dans le cloud
CoCloud s’inscrit dans un environnement logiciel plus large développé par CHCNAV, qui relie l’acquisition des données sur le terrain, leur traitement et la livraison des projets.
Le RS7 peut être utilisé avec l’application mobile SmartGo Neo, qui permet de gérer l’appareil, d’organiser les projets, de prévisualiser les nuages de points et de transférer les données. Le logiciel CoPre de CHCNAV propose des fonctions supplémentaires de traitement et de modélisation, tandis que CoProcess prend en charge des opérations plus spécialisées sur les nuages de points et des flux de travail orientés CAO.
La version actualisée de CoCloud étend cet environnement en prenant en charge davantage de tâches de traitement à distance et en facilitant l’examen et le partage des résultats finalisés.
CHCNAV a également intégré une galerie de projets contenant plus d’une douzaine d’exemples sélectionnés dans différents secteurs. Celle-ci présente des modèles 3D et des livrables de projets achevés que les utilisateurs peuvent consulter pour préparer des propositions techniques, présenter les capacités de numérisation ou démontrer des applications potentielles à leurs clients.
Pourquoi cette mise à jour de CoCloud est importante
L’élément le plus important de cette version n’est pas uniquement le gain de traitement annoncé de 20 %. Il réside dans la volonté de CHCNAV de réduire les besoins en équipements informatiques spécialisés et en expertise logicielle après les opérations de scan sur le terrain.
Les systèmes LiDAR portables peuvent collecter des millions de mesures en quelques secondes, mais la transformation de ces mesures en données exploitables pour l’ingénierie représente toujours une part importante du travail. Les délais de traitement, les fichiers volumineux et le nettoyage manuel des données peuvent réduire les gains de productivité obtenus pendant l’acquisition.
En transférant davantage de fonctions de traitement vers CoCloud, CHCNAV s’attaque à cette étape moins visible, mais commercialement importante, de la capture de la réalité.
L’amélioration du moteur 3DGS est particulièrement pertinente, car les présentations destinées aux clients nécessitent de plus en plus des modèles photoréalistes interactifs, plutôt que des captures d’écran statiques ou des vues conventionnelles de nuages de points.
Néanmoins, le traitement dans le cloud introduit des contraintes moins présentes dans les flux de travail entièrement locaux, notamment la bande passante montante, les exigences de sécurité des données, la disponibilité du service et les coûts d’exploitation à long terme. Les organisations travaillant sur des installations industrielles confidentielles ou des infrastructures sensibles peuvent également devoir examiner les lieux de stockage et de traitement des données de leurs projets.
CHCNAV n’a pas publié suffisamment d’informations détaillées sur ses tests de performance pour déterminer si l’avantage annoncé en matière de traitement se maintient de manière constante selon la taille des jeux de données et les conditions de connexion réseau.
Pour les équipes de topographie professionnelles, le véritable indicateur sera le délai global de réalisation d’un projet, depuis la fin de l’acquisition sur le terrain jusqu’à la livraison de résultats vérifiés et exploitables, plutôt que la seule vitesse de traitement dans le cloud.
À propos de CHC Navigation
Fondée en 2003 et basée à Shanghai, en Chine, CHC Navigation développe des technologies de positionnement GNSS, de balayage LiDAR, de topographie, de guidage d’engins, de navigation autonome et d’agriculture de précision.
Selon les données communiquées par l’entreprise, CHCNAV compte plus de 2 200 employés et dispose d’un réseau de distribution couvrant plus de 140 pays. La société est cotée à la Bourse de Shenzhen depuis 2017 sous le code 300627.SZ.
Son portefeuille comprend des récepteurs GNSS professionnels, des systèmes de cartographie mobile, des scanners LiDAR aéroportés et portables, des équipements d’autoguidage pour machines agricoles et des logiciels géospatiaux basés sur le cloud.